常見AGV的三種導航方式及其在計算機系統集成中的應用
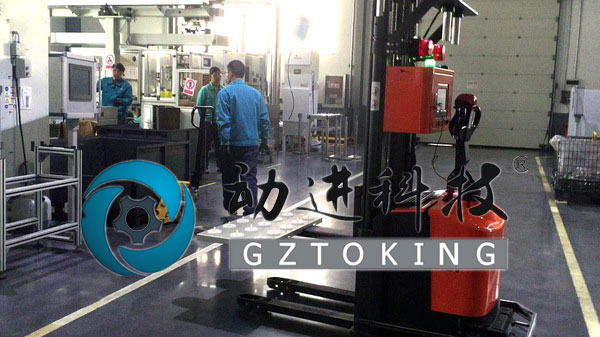
自動導引車(AGV)作為現代物流自動化的重要裝備,其核心在于導航技術。不同的導航方式決定了AGV的路徑靈活性、部署成本與環境適應性。目前應用最廣泛的三種導航方式為:磁條導航、二維碼導航和激光導航。本文將從原理、特點及計算機系統集成角度進行詳談。
一、磁條導航
原理:在地面鋪設磁條,AGV通過磁傳感器檢測磁場強度,沿磁條路徑行駛。磁帶可粘貼或埋入地面。
特點:
- 優點:技術成熟、成本低、抗干擾能力強,對光線、灰塵不敏感,適合固定路徑、大批量作業。
- 缺點:路徑改變需重新鋪設磁條,柔韌性差;磁條易磨損、受金屬雜物干擾。
計算機系統集成:
- 導航數據采集:磁傳感器信號經A/D轉換后進入車載控制器(如PLC或嵌入式工控機)。
- 路徑規劃:通常固化在控制器中,但上位機可調度系統進行任務分配。
- 系統集成:需與倉庫管理系統(WMS)、制造執行系統(MES)通過TCP/IP或OPC UA接口通信。車輛位置通過RFID標簽或地標校準,數據回傳至中央調度服務器,實現交通管制與任務優化。
二、二維碼導航
原理:地面按矩陣鋪設二維碼,AGV通過攝像頭掃描二維碼,讀取位置坐標與方向信息,結合慣性測量單元(IMU)進行精確定位與糾偏。
特點:
- 優點:定位精度高(±10mm以內),路徑靈活,可通過軟件動態調整行駛路線;二維碼易更換,部署快速。
- 缺點:對環境光線和二維碼清潔度要求較高,改變路徑需重貼二維碼。
計算機系統集成:
- 感知層:工業相機采集圖像,視覺算法解析二維碼ID及偏移量。
- 控制層:AGV控制器運行SLAM或路徑跟蹤算法,典型的如PID控制,將偏差轉化為轉向指令。
- 調度層:中央調度系統為每臺AGV分配目標二維碼,通過Wi-Fi或5G下發任務。AGV實時上報位姿(位置+朝向),調度系統運用A*或Dijkstra算法規劃全局路徑,并避免死鎖。多機協同需集成數據庫記錄節點占用狀態。
三、激光導航
原理:AGV搭載激光雷達(Lidar),掃描周圍環境,依據反光板(反射標識)或自然輪廓(SLAM)進行三角定位或粒子濾波定位。分為激光反射板導航和激光SLAM導航。
特點:
- 優點:無需地面標識,路徑靈活,定位精度可達±5mm,適合動態復雜環境;可適應狹窄通道。
- 缺點:成本高;對環境變更敏感(反射板易被遮擋,自然SLAM要求高算力)。
計算機系統集成:
- 數據融合:激光雷達點點云與IMU、里程計數據通過卡爾曼濾波或ICP算法融合,得到魯棒位姿。
- 計算平臺:需高性能GPU或工控機運行SLAM算法(如Cartographer)、路徑規劃(全局+局部)。
- 系統集成:AGV作為移動節點接入工廠網絡,通過MQTT或REST API與設備管理系統(EMS)交互。上位機可實現仿真、遠程監控、OTA升級,并融入數字孿生系統。交通管制采用分布式(如基于拍賣)或集中式方法。安全方面需集成安全PLC與激光掃描儀實現急停。
對比
| 導航方式 | 精度 | 路徑靈活性 | 成本 | 環境要求 | 典型場景 |
|---------|------|------------|------|----------|----------|
| 磁條 | ±10mm| 低 | 低 | 低 | 固定流水線 |
| 二維碼 | ±10mm| 中 | 中 | 高(需干凈) | 電商倉儲、分揀 |
| 激光 | ±5mm | 高 | 高 | 中 | 柔性制造、智能工廠 |
計算機系統集成需注意:接口標準化(Modbus TCP、Modbus RTU、EtherCAT、JSON/WebSocket)、多機調度算法的實時性、以及容錯機制。三種導航可根據場景混合使用,如磁條+二維碼輔助定位,激光為主導航。正確選型與系統集成將提升AGV整體效率與可靠性。
如若轉載,請注明出處:http://m.lsbaike.com/product/7.html
更新時間:2026-10-15 12:48:51